Domain fachhochschulabschluss.de kaufen?
Wir ziehen mit dem Projekt
fachhochschulabschluss.de um.
Sind Sie am Kauf der Domain
fachhochschulabschluss.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain fachhochschulabschluss.de kaufen?
Was ist ein humanoider Roboter von Tesla?
Ein humanoider Roboter von Tesla ist ein Roboter, der menschenähnliche Merkmale und Eigenschaften aufweist. Er soll in der Lage sein, menschenähnliche Bewegungen auszuführen und komplexe Aufgaben zu erledigen. Tesla plant, den Roboter in Zukunft für verschiedene Anwendungen einzusetzen, wie zum Beispiel in der Produktion oder im Haushalt. **
Was bedeutet malignitätsgrad g1?
Der Malignitätsgrad G1 bezieht sich auf die histologische Klassifizierung von Tumoren, insbesondere von Karzinomen. In diesem Kontext bedeutet G1, dass der Tumor als gut differenziert eingestuft wird, was darauf hindeutet, dass die Zellen noch eine gewisse Ähnlichkeit mit normalen Zellen aufweisen. Ein G1-Tumor wächst in der Regel langsam und hat eine geringere Neigung zur Metastasierung im Vergleich zu höhergradigen Tumoren. Die Einstufung des Malignitätsgrads ist wichtig für die Prognose und die Wahl der Behandlungsoptionen bei Krebserkrankungen. Es ist jedoch wichtig zu beachten, dass der Malignitätsgrad nur eine von vielen Faktoren ist, die bei der Beurteilung eines Tumors berücksichtigt werden müssen. **

Ähnliche Suchbegriffe für Unitree-G1-Basic-Humanoider
Top-Angebote
Produkte zum Begriff Unitree-G1-Basic-Humanoider:
-
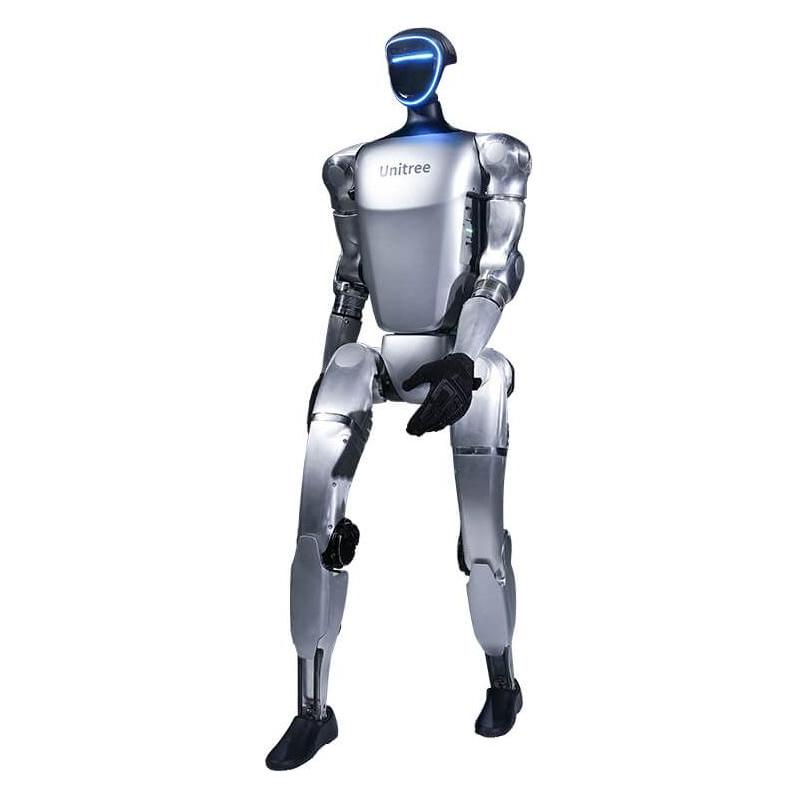
Unitree G1 Basic Humanoider Roboter, Robotik Kit, GrauDer G1 Basic humanoider Roboter von Unitree Robotics ist ein fortschrittliches Robotik-Kit, das sowohl für Lernzwecke als auch für den Einsatz in verschiedenen Anwendungen konzipiert wurde. Mit einer Höhe von 1320 mm und einem Gewicht von 35 kg bietet dieser Roboter eine beeindruckende Präsenz. Er ist mit einer integrierten Kamera, Lautsprechern und Mikrofon ausgestattet, was ihn zu einem vielseitigen Begleiter macht. Die Sprachsteuerung ermöglicht eine intuitive Bedienung, während WLAN und Bluetooth für eine einfache Verbindung mit anderen Geräten sorgen. Der G1 Basic ist mit einem leistungsstarken 9000 mAh Akku ausgestattet, der eine Betriebsdauer von bis zu 2 Stunden ermöglicht. Mit einer Höchstgeschwindigkeit von 2 m/s kann der Roboter effizient navigieren und Aufgaben ausführen. Dieses Robotik-Kit ist ideal für Technikbegeisterte und bietet zahlreiche Möglichkeiten zur Programmierung und Interaktion. - Integrierte Kamera für visuelle Erkennung - Sprachsteuerung für einfache Bedienung - WLAN und Bluetooth für Konnektivität - 9000 mAh Akku für bis zu 2 Stunden Betrieb.27370,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Hochschule 2030Hochschule 2030 , Alma Mater in der Transformation , > , Erscheinungsjahr: 20250507, Titel der Reihe: GEW Materialien aus Hochschule und Forschung##, Redaktion: Keller, Andreas~Frommont, Yasmin, Seitenzahl/Blattzahl: 252, Themenüberschrift: EDUCATION / Higher, Keyword: Hochschulpolitik; Digitalisierung; Wissenschaftsfinanzierung; Chancengleichheit; Transformation; Wissenschaftsmanagement; Diversität; Personalstruktur; Demokratisierung; Nachhaltigkeit; Befristung, Fachschema: Studium, Imprint-Titels: GEW Materialien aus Hochschule und Forschung, Warengruppe: TB/Bildungswesen (Schule/Hochschule), UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 170, Höhe: 13, Gewicht: 607, Produktform: Kartoniert,49,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNITREE H2 BASE - H2 Basic - humanoider ForschungsroboterUnitree H2 - Vollgroßer humanoider Roboter für Forschung, Entwicklung und Physical AI Der Unitree H2 ist eine vielseitige Familie vollgroßer humanoider Roboter für Forschung, Lehre, KI-Entwicklung und anspruchsvolle Anwendungen im Bereich Physical AI. Je nach Variante eignet er sich für Bewegungsforschung, Mensch-Roboter-Interaktion, autonome Systeme sowie Greif- und Manipulationsaufgaben. Mit einer Stehhöhe von ca. 1,82 m, einem Gewicht von rund 70 kg und einem bionischen Gesicht verbindet der H2 eine menschenähnliche Erscheinung mit hoher Beweglichkeit und leistungsfähiger Aktorik. Die Grundplattform verfügt über 31 Freiheitsgrade, darunter zwölf in den Beinen, 14 in den Armen, drei in der Taille und zwei im Kopf. Das Chassis besteht aus Luftfahrt-Aluminium, Titanlegierung und hochfestem Konstruktionskunststoff. Industrielle Kreuzrollenlager und trägheitsarme PMSM-Gelenkmotoren ermöglichen präzise und reaktionsschnelle Bewegungen. Dabei erreicht der H2 maximale Gelenkdrehmomente von bis zu 120 N·m in den Armen und bis zu 360 N·m in den Beinen. Zur Grundausstattung gehören bionische Weitwinkel-Stereokameras, Array-Mikrofone, Wi-Fi 6 und Bluetooth 5.2. Der schnellwechselbare Lithium-Ionen-Akku mit 0,972 kWh ermöglicht eine Laufzeit von rund drei Stunden. Die Modellfamilie reicht von der vorführungsorientierten Basisversion über die entwicklungsoffene H2 EDU Standard bis zu den H2 EDU Smart Varianten mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden. Abhängig von der Konfiguration stehen bis zu 73 Freiheitsgrade, taktile oder visuo-taktile Sensorik, Handgelenkkameras und zusätzliche High-Compute-Module zur Verfügung. Hinweise zu Varianten (Stand 08/2026) H2 – Basismodell H2 Basis: Vorführungsorientierte Ausführung mit 31 DOF, bionischem Gesicht und Intel-Core-i5-Basisrechner. Ohne Hände, zusätzliches High-Compute-Modul und Unterstützung für Sekundärentwicklung. H2 EDU – Entwicklungsplattform H2 EDU Standard: Entwicklungsoffene Ausführung mit 31 DOF, PC1 mit Intel Core i5 und PC2 mit Intel Core i7. Geschicklichkeitshände, Handgelenkkameras und zusätzliche High-Compute-Module sind optional erhältlich. H2 EDU Smart – Basis: EDU Standard H2 EDU Smart A: Zwei Dex1-1-Plus-Greifer mit jeweils einem DOF, einstellbarer Greifkraft von 5–120 N und RS485-Schnittstelle, insgesamt 33 DOF. H2 EDU Smart B: Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik mit jeweils sieben DOF und USB-Schnittstelle, insgesamt 45 DOF. H2 EDU Smart C: Zwei taktile Dex3-1-Dreifingerhände mit jeweils sieben DOF und 33 Sensoren pro Hand, insgesamt 45 DOF. H2 EDU Smart D: Zwei Dex5-1-Fünffingerhände ohne taktile Sensorik mit jeweils 16 DOF, 10 N Fingerspitzenkraft und USB-2.0-Schnittstelle, insgesamt 63 DOF. H2 EDU Smart E: Zwei taktile Dex5-1P-Fünffingerhände mit jeweils 16 DOF und 94 Sensoren pro Hand, insgesamt 63 DOF. H2 EDU Smart F: Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart G: Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik und jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart H: Zwei Inspire DFQ Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart I: Zwei taktile Inspire E2 Fünffingerhände mit jeweils sechs DOF und 17 Sensoren pro Hand, insgesamt 43 DOF. H2 EDU Smart J: Zwei BrainCo Revo 3 U21 Fünffingerhände ohne taktile Sensorik mit jeweils 21 DOF, insgesamt 73 DOF. H2 EDU Smart K: Zwei taktile BrainCo Revo 3 U21T Fünffingerhände mit jeweils 21 DOF und einer angegebenen Kraftauflösung von 0,01 N, insgesamt 73 DOF. H2 EDU Smart L: Zwei visuo-taktile BrainCo Revo 3 U21VT Fünffingerhände mit jeweils 21 DOF und einer angegebenen räumlichen Auflösung von 130 μm, insgesamt 73 DOF. H2 EDU Smart M: Zwei Wuji Hand 2 Fünffingerhände ohne taktile Sensorik mit jeweils 20 DOF, Ethernet-Schnittstelle und mindestens 15 N Fingerspitzenkraft, insgesamt 71 DOF. Merkmale Menschenähnliche Bauweise: Vollgroße humanoide Plattform mit ca. 1,82 m Stehhöhe, bionischem Gesicht und rund 70 kg Gewicht. Variable Beweglichkeit: Je nach Körper- und Handkonfiguration 31 bis 73 Freiheitsgrade. Leistungsstarke Aktorik: Maximale Gelenkdrehmomente bis 120 N·m in den Armen und bis 360 N·m in den Beinen. Hohe Armtraglast: Nenntraglast bis ca. 7 kg und Spitzentraglast bis ca. 15 kg. Intelligente Wahrnehmung: Bionische Weitwinkel-Stereokameras und Array-Mikrofone sowie bei EDU-Smart-Modellen zusätzliche Handgelenkkameras. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler oder visuo-taktiler Sensorik. Erweiterbare Rechenleistung: EDU-Plattform mit mehreren Rechnereinheiten und optionalen High-Compute-Modulen für KI- und Entwicklungsanwendungen. Anwendung & Nutzen Forschung und Physical AI: Entwicklung und Erprobung lernfähiger, verkörperter KI-Systeme und humanoider Bewegungsmodelle. Lehre und Ausbildung: Praxisnahe Plattform für Hochschulen, Forschungseinrichtungen und Robotiklabore. Entwicklung und Prototyping: Sekundärentwicklung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den H2-EDU-Varianten. Greifen und Manipulation: Erforschung komplexer Handhabungsaufgaben mit Greifern sowie Drei- und Fünffingerhänden. Mensch-Roboter-Interaktion: Entwicklung visueller und sprachbasierter Interaktionsszenarien mithilfe von Kameras, Mikrofonen und Lautsprechern. Demonstration und Präsentation: Einsatz in Technologiezentren, Forschungsausstellungen, Veranstaltungen und anspruchsvollen Robotikvorführungen. Technische Spezifikationen Abmessungen: ca. 1.820 × 456 × 218 mm im aufrechten Stand Gewicht: ca. 70 kg inklusive Akku, abhängig von Variante und Handkonfiguration Material: Luftfahrt-Aluminium, Titanlegierung und hochfester Konstruktionskunststoff Freiheitsgrade: 31 DOF in der Grundkonfiguration; bis zu 73 DOF mit Geschicklichkeitshänden Grundkonfiguration: Beine 6 × 2 DOF, Arme 7 × 2 DOF, Taille 3 DOF und Kopf 2 DOF Aktuatoren: Trägheitsarme High-Speed-PMSM-Gelenkmotoren mit industriellen Kreuzrollenlagern Maximales Drehmoment: bis 120 N·m in den Armen und bis 360 N·m in den Beinen Armtraglast: ca. 7 kg Nenntraglast und bis ca. 15 kg Spitzentraglast Gliedmaßenlänge: Beine ca. 1.045 mm; Arme ca. 690 mm Sensorik: Bionische Weitwinkel-Stereokameras und Array-Mikrofone; EDU zusätzlich mit Hochleistungslautsprechern Handgelenkkameras: Bei EDU Smart jeweils eine RGB-Kamera pro Hand mit 1.920 × 1.080 Pixeln und einem Sichtfeld von diagonal 130°, horizontal 120° und vertikal 81° Basisrechner: H2 Basis mit Intel Core i5; H2 EDU mit PC1 Intel Core i5 und PC2 Intel Core i7 High-Compute: Bei H2 EDU optional PC3 mit NVIDIA Jetson Thor sowie PC4 mit Intel Core i7 oder NVIDIA Jetson Orin NX Konnektivität: Wi-Fi 6 und Bluetooth 5.2 Akku: Schnellwechselbarer Lithium-Ionen-Akku mit 15 Ah, 0,972 kWh und maximal 75,6 V Laufzeit: ca. 3 Stunden, abhängig von Konfiguration, Bewegung und Einsatzbedingungen Kühlung: Lokale Luftkühlung Software: OTA-Updates; Sekundärentwicklung und erweiterte KI-Funktionen abhängig von der Modellvariante und Compute-Konfiguration Garantie: H2 Basis 8 Monate; H2 EDU und H2 EDU Smart 12 Monate Lieferumfang 1× Unitree H2 in der gewählten Ausführung 1× Smart-Akku mit Schnellwechselmechanismus 1× Ladegerät 1× Handfernbedienung 1× Hebekran Bei H2 EDU Smart: 2× Geschicklichkeitshände gemäß gewählter Variante Bei H2 EDU Smart: 2× Handgelenk-RGB-Kamera, jeweils eine pro Hand Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49800,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 E - G1 E - Humanoider Roboter, Entertainment + SekundärentwicklungUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.34810,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter


-
Was ist der Unterschied zwischen den Begriffen humanoider Roboter und KI?
Ein humanoider Roboter bezieht sich auf die physische Erscheinung eines Roboters, der dem menschlichen Körper ähnelt. Er kann menschenähnliche Merkmale wie Arme, Beine und einen Kopf haben. KI hingegen bezieht sich auf die Fähigkeit eines Computersystems, menschenähnliches Verhalten zu imitieren oder menschenähnliche Aufgaben auszuführen, indem es Daten analysiert und daraus Schlussfolgerungen zieht. Ein humanoider Roboter kann mit KI ausgestattet sein, um menschenähnliche Bewegungen und Interaktionen zu ermöglichen. **
-
Was bedeutet bei Brustkrebs g1?
Bei Brustkrebs wird der Tumor in verschiedene Grade eingeteilt, um seine Aggressivität zu bestimmen. Der Grad 1 (G1) bedeutet, dass die Zellen des Tumors gut differenziert sind, was darauf hindeutet, dass sie noch relativ normal aussehen und langsam wachsen. Dies deutet darauf hin, dass der Tumor weniger aggressiv ist und eine bessere Prognose haben könnte. Die Einteilung in Grade hilft den Ärzten, die geeignete Behandlung für den jeweiligen Tumor zu bestimmen und die Prognose für die Patientin einzuschätzen. Es ist wichtig, dass der Grad des Brustkrebses genau bestimmt wird, um die bestmögliche Therapie zu gewährleisten. **
-
Wofür steht "basic" in "Govee RGBIC Basic"?
In "Govee RGBIC Basic" steht "basic" wahrscheinlich für die Grundversion oder die einfachste Version des Produkts. Es könnte bedeuten, dass es sich um eine reduzierte Version mit grundlegenden Funktionen handelt, im Gegensatz zu einer fortgeschritteneren oder erweiterten Version des Produkts. **
-
Was bedeutet g1 bei der Feuerwehr?
Was bedeutet g1 bei der Feuerwehr? G1 steht für die Einsatzstelle und wird verwendet, um die genaue Position eines Einsatzes zu beschreiben. Es handelt sich um eine standardisierte Bezeichnung, die es den Einsatzkräften ermöglicht, sich schnell und effizient zu orientieren. Die G1-Bezeichnung wird oft in Verbindung mit anderen Informationen wie Straßennamen oder Gebäudebezeichnungen verwendet, um eine präzise Lokalisierung zu gewährleisten. Insgesamt dient die G1-Bezeichnung dazu, die Kommunikation und Koordination bei Feuerwehreinsätzen zu verbessern. **

Was passiert in der g1 Phase?
In der G1-Phase findet das Zellwachstum statt, bei dem die Zelle an Größe zunimmt und sich auf die Zellteilung vorbereitet. Während dieser Phase werden auch Proteine und Organellen produziert, die für die Zellteilung benötigt werden. Die Zelle überprüft ihre Umgebung und interne Bedingungen, um sicherzustellen, dass sie bereit ist, sich zu teilen. Zudem kann die Zelle in der G1-Phase entscheiden, ob sie in den Ruhezustand übergeht (G0-Phase) oder mit der Zellteilung fortfährt. **
Was sind das für Noten unter G1?
Die Noten unter G1 sind die tiefsten Töne auf dem Klavier oder anderen Instrumenten. Sie werden oft als Subkontraoktave bezeichnet und liegen eine Oktave unter dem G1. Diese Noten werden selten verwendet, da sie sehr tief sind und normalerweise nur in speziellen musikalischen Situationen oder in der Komposition von Filmmusik eingesetzt werden. **
Top-Angebote
Produkte zum Begriff Unitree-G1-Basic-Humanoider:
-
UNITREE G1 BASE - G1 Base - Humanoider Roboter, BasicUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.25125,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
Unitree G1 Basic Humanoider Roboter, Robotik Kit, GrauDer G1 Basic humanoider Roboter von Unitree Robotics ist ein fortschrittliches Robotik-Kit, das sowohl für Lernzwecke als auch für den Einsatz in verschiedenen Anwendungen konzipiert wurde. Mit einer Höhe von 1320 mm und einem Gewicht von 35 kg bietet dieser Roboter eine beeindruckende Präsenz. Er ist mit einer integrierten Kamera, Lautsprechern und Mikrofon ausgestattet, was ihn zu einem vielseitigen Begleiter macht. Die Sprachsteuerung ermöglicht eine intuitive Bedienung, während WLAN und Bluetooth für eine einfache Verbindung mit anderen Geräten sorgen. Der G1 Basic ist mit einem leistungsstarken 9000 mAh Akku ausgestattet, der eine Betriebsdauer von bis zu 2 Stunden ermöglicht. Mit einer Höchstgeschwindigkeit von 2 m/s kann der Roboter effizient navigieren und Aufgaben ausführen. Dieses Robotik-Kit ist ideal für Technikbegeisterte und bietet zahlreiche Möglichkeiten zur Programmierung und Interaktion. - Integrierte Kamera für visuelle Erkennung - Sprachsteuerung für einfache Bedienung - WLAN und Bluetooth für Konnektivität - 9000 mAh Akku für bis zu 2 Stunden Betrieb.27370,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Hochschule 2030Hochschule 2030 , Alma Mater in der Transformation , > , Erscheinungsjahr: 20250507, Titel der Reihe: GEW Materialien aus Hochschule und Forschung##, Redaktion: Keller, Andreas~Frommont, Yasmin, Seitenzahl/Blattzahl: 252, Themenüberschrift: EDUCATION / Higher, Keyword: Hochschulpolitik; Digitalisierung; Wissenschaftsfinanzierung; Chancengleichheit; Transformation; Wissenschaftsmanagement; Diversität; Personalstruktur; Demokratisierung; Nachhaltigkeit; Befristung, Fachschema: Studium, Imprint-Titels: GEW Materialien aus Hochschule und Forschung, Warengruppe: TB/Bildungswesen (Schule/Hochschule), UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 170, Höhe: 13, Gewicht: 607, Produktform: Kartoniert,49,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was ist ein humanoider Roboter von Tesla?
Ein humanoider Roboter von Tesla ist ein Roboter, der menschenähnliche Merkmale und Eigenschaften aufweist. Er soll in der Lage sein, menschenähnliche Bewegungen auszuführen und komplexe Aufgaben zu erledigen. Tesla plant, den Roboter in Zukunft für verschiedene Anwendungen einzusetzen, wie zum Beispiel in der Produktion oder im Haushalt. **
-
Was bedeutet malignitätsgrad g1?
Der Malignitätsgrad G1 bezieht sich auf die histologische Klassifizierung von Tumoren, insbesondere von Karzinomen. In diesem Kontext bedeutet G1, dass der Tumor als gut differenziert eingestuft wird, was darauf hindeutet, dass die Zellen noch eine gewisse Ähnlichkeit mit normalen Zellen aufweisen. Ein G1-Tumor wächst in der Regel langsam und hat eine geringere Neigung zur Metastasierung im Vergleich zu höhergradigen Tumoren. Die Einstufung des Malignitätsgrads ist wichtig für die Prognose und die Wahl der Behandlungsoptionen bei Krebserkrankungen. Es ist jedoch wichtig zu beachten, dass der Malignitätsgrad nur eine von vielen Faktoren ist, die bei der Beurteilung eines Tumors berücksichtigt werden müssen. **
-
Was ist der Unterschied zwischen den Begriffen humanoider Roboter und KI?
Ein humanoider Roboter bezieht sich auf die physische Erscheinung eines Roboters, der dem menschlichen Körper ähnelt. Er kann menschenähnliche Merkmale wie Arme, Beine und einen Kopf haben. KI hingegen bezieht sich auf die Fähigkeit eines Computersystems, menschenähnliches Verhalten zu imitieren oder menschenähnliche Aufgaben auszuführen, indem es Daten analysiert und daraus Schlussfolgerungen zieht. Ein humanoider Roboter kann mit KI ausgestattet sein, um menschenähnliche Bewegungen und Interaktionen zu ermöglichen. **
-
Was bedeutet bei Brustkrebs g1?
Bei Brustkrebs wird der Tumor in verschiedene Grade eingeteilt, um seine Aggressivität zu bestimmen. Der Grad 1 (G1) bedeutet, dass die Zellen des Tumors gut differenziert sind, was darauf hindeutet, dass sie noch relativ normal aussehen und langsam wachsen. Dies deutet darauf hin, dass der Tumor weniger aggressiv ist und eine bessere Prognose haben könnte. Die Einteilung in Grade hilft den Ärzten, die geeignete Behandlung für den jeweiligen Tumor zu bestimmen und die Prognose für die Patientin einzuschätzen. Es ist wichtig, dass der Grad des Brustkrebses genau bestimmt wird, um die bestmögliche Therapie zu gewährleisten. **
Ähnliche Suchbegriffe für Unitree-G1-Basic-Humanoider
-
UNITREE H2 BASE - H2 Basic - humanoider ForschungsroboterUnitree H2 - Vollgroßer humanoider Roboter für Forschung, Entwicklung und Physical AI Der Unitree H2 ist eine vielseitige Familie vollgroßer humanoider Roboter für Forschung, Lehre, KI-Entwicklung und anspruchsvolle Anwendungen im Bereich Physical AI. Je nach Variante eignet er sich für Bewegungsforschung, Mensch-Roboter-Interaktion, autonome Systeme sowie Greif- und Manipulationsaufgaben. Mit einer Stehhöhe von ca. 1,82 m, einem Gewicht von rund 70 kg und einem bionischen Gesicht verbindet der H2 eine menschenähnliche Erscheinung mit hoher Beweglichkeit und leistungsfähiger Aktorik. Die Grundplattform verfügt über 31 Freiheitsgrade, darunter zwölf in den Beinen, 14 in den Armen, drei in der Taille und zwei im Kopf. Das Chassis besteht aus Luftfahrt-Aluminium, Titanlegierung und hochfestem Konstruktionskunststoff. Industrielle Kreuzrollenlager und trägheitsarme PMSM-Gelenkmotoren ermöglichen präzise und reaktionsschnelle Bewegungen. Dabei erreicht der H2 maximale Gelenkdrehmomente von bis zu 120 N·m in den Armen und bis zu 360 N·m in den Beinen. Zur Grundausstattung gehören bionische Weitwinkel-Stereokameras, Array-Mikrofone, Wi-Fi 6 und Bluetooth 5.2. Der schnellwechselbare Lithium-Ionen-Akku mit 0,972 kWh ermöglicht eine Laufzeit von rund drei Stunden. Die Modellfamilie reicht von der vorführungsorientierten Basisversion über die entwicklungsoffene H2 EDU Standard bis zu den H2 EDU Smart Varianten mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden. Abhängig von der Konfiguration stehen bis zu 73 Freiheitsgrade, taktile oder visuo-taktile Sensorik, Handgelenkkameras und zusätzliche High-Compute-Module zur Verfügung. Hinweise zu Varianten (Stand 08/2026) H2 – Basismodell H2 Basis: Vorführungsorientierte Ausführung mit 31 DOF, bionischem Gesicht und Intel-Core-i5-Basisrechner. Ohne Hände, zusätzliches High-Compute-Modul und Unterstützung für Sekundärentwicklung. H2 EDU – Entwicklungsplattform H2 EDU Standard: Entwicklungsoffene Ausführung mit 31 DOF, PC1 mit Intel Core i5 und PC2 mit Intel Core i7. Geschicklichkeitshände, Handgelenkkameras und zusätzliche High-Compute-Module sind optional erhältlich. H2 EDU Smart – Basis: EDU Standard H2 EDU Smart A: Zwei Dex1-1-Plus-Greifer mit jeweils einem DOF, einstellbarer Greifkraft von 5–120 N und RS485-Schnittstelle, insgesamt 33 DOF. H2 EDU Smart B: Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik mit jeweils sieben DOF und USB-Schnittstelle, insgesamt 45 DOF. H2 EDU Smart C: Zwei taktile Dex3-1-Dreifingerhände mit jeweils sieben DOF und 33 Sensoren pro Hand, insgesamt 45 DOF. H2 EDU Smart D: Zwei Dex5-1-Fünffingerhände ohne taktile Sensorik mit jeweils 16 DOF, 10 N Fingerspitzenkraft und USB-2.0-Schnittstelle, insgesamt 63 DOF. H2 EDU Smart E: Zwei taktile Dex5-1P-Fünffingerhände mit jeweils 16 DOF und 94 Sensoren pro Hand, insgesamt 63 DOF. H2 EDU Smart F: Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart G: Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik und jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart H: Zwei Inspire DFQ Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart I: Zwei taktile Inspire E2 Fünffingerhände mit jeweils sechs DOF und 17 Sensoren pro Hand, insgesamt 43 DOF. H2 EDU Smart J: Zwei BrainCo Revo 3 U21 Fünffingerhände ohne taktile Sensorik mit jeweils 21 DOF, insgesamt 73 DOF. H2 EDU Smart K: Zwei taktile BrainCo Revo 3 U21T Fünffingerhände mit jeweils 21 DOF und einer angegebenen Kraftauflösung von 0,01 N, insgesamt 73 DOF. H2 EDU Smart L: Zwei visuo-taktile BrainCo Revo 3 U21VT Fünffingerhände mit jeweils 21 DOF und einer angegebenen räumlichen Auflösung von 130 μm, insgesamt 73 DOF. H2 EDU Smart M: Zwei Wuji Hand 2 Fünffingerhände ohne taktile Sensorik mit jeweils 20 DOF, Ethernet-Schnittstelle und mindestens 15 N Fingerspitzenkraft, insgesamt 71 DOF. Merkmale Menschenähnliche Bauweise: Vollgroße humanoide Plattform mit ca. 1,82 m Stehhöhe, bionischem Gesicht und rund 70 kg Gewicht. Variable Beweglichkeit: Je nach Körper- und Handkonfiguration 31 bis 73 Freiheitsgrade. Leistungsstarke Aktorik: Maximale Gelenkdrehmomente bis 120 N·m in den Armen und bis 360 N·m in den Beinen. Hohe Armtraglast: Nenntraglast bis ca. 7 kg und Spitzentraglast bis ca. 15 kg. Intelligente Wahrnehmung: Bionische Weitwinkel-Stereokameras und Array-Mikrofone sowie bei EDU-Smart-Modellen zusätzliche Handgelenkkameras. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler oder visuo-taktiler Sensorik. Erweiterbare Rechenleistung: EDU-Plattform mit mehreren Rechnereinheiten und optionalen High-Compute-Modulen für KI- und Entwicklungsanwendungen. Anwendung & Nutzen Forschung und Physical AI: Entwicklung und Erprobung lernfähiger, verkörperter KI-Systeme und humanoider Bewegungsmodelle. Lehre und Ausbildung: Praxisnahe Plattform für Hochschulen, Forschungseinrichtungen und Robotiklabore. Entwicklung und Prototyping: Sekundärentwicklung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den H2-EDU-Varianten. Greifen und Manipulation: Erforschung komplexer Handhabungsaufgaben mit Greifern sowie Drei- und Fünffingerhänden. Mensch-Roboter-Interaktion: Entwicklung visueller und sprachbasierter Interaktionsszenarien mithilfe von Kameras, Mikrofonen und Lautsprechern. Demonstration und Präsentation: Einsatz in Technologiezentren, Forschungsausstellungen, Veranstaltungen und anspruchsvollen Robotikvorführungen. Technische Spezifikationen Abmessungen: ca. 1.820 × 456 × 218 mm im aufrechten Stand Gewicht: ca. 70 kg inklusive Akku, abhängig von Variante und Handkonfiguration Material: Luftfahrt-Aluminium, Titanlegierung und hochfester Konstruktionskunststoff Freiheitsgrade: 31 DOF in der Grundkonfiguration; bis zu 73 DOF mit Geschicklichkeitshänden Grundkonfiguration: Beine 6 × 2 DOF, Arme 7 × 2 DOF, Taille 3 DOF und Kopf 2 DOF Aktuatoren: Trägheitsarme High-Speed-PMSM-Gelenkmotoren mit industriellen Kreuzrollenlagern Maximales Drehmoment: bis 120 N·m in den Armen und bis 360 N·m in den Beinen Armtraglast: ca. 7 kg Nenntraglast und bis ca. 15 kg Spitzentraglast Gliedmaßenlänge: Beine ca. 1.045 mm; Arme ca. 690 mm Sensorik: Bionische Weitwinkel-Stereokameras und Array-Mikrofone; EDU zusätzlich mit Hochleistungslautsprechern Handgelenkkameras: Bei EDU Smart jeweils eine RGB-Kamera pro Hand mit 1.920 × 1.080 Pixeln und einem Sichtfeld von diagonal 130°, horizontal 120° und vertikal 81° Basisrechner: H2 Basis mit Intel Core i5; H2 EDU mit PC1 Intel Core i5 und PC2 Intel Core i7 High-Compute: Bei H2 EDU optional PC3 mit NVIDIA Jetson Thor sowie PC4 mit Intel Core i7 oder NVIDIA Jetson Orin NX Konnektivität: Wi-Fi 6 und Bluetooth 5.2 Akku: Schnellwechselbarer Lithium-Ionen-Akku mit 15 Ah, 0,972 kWh und maximal 75,6 V Laufzeit: ca. 3 Stunden, abhängig von Konfiguration, Bewegung und Einsatzbedingungen Kühlung: Lokale Luftkühlung Software: OTA-Updates; Sekundärentwicklung und erweiterte KI-Funktionen abhängig von der Modellvariante und Compute-Konfiguration Garantie: H2 Basis 8 Monate; H2 EDU und H2 EDU Smart 12 Monate Lieferumfang 1× Unitree H2 in der gewählten Ausführung 1× Smart-Akku mit Schnellwechselmechanismus 1× Ladegerät 1× Handfernbedienung 1× Hebekran Bei H2 EDU Smart: 2× Geschicklichkeitshände gemäß gewählter Variante Bei H2 EDU Smart: 2× Handgelenk-RGB-Kamera, jeweils eine pro Hand Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49800,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 E - G1 E - Humanoider Roboter, Entertainment + SekundärentwicklungUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.34810,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU10 - G1 EDU - Humanoider Roboter, U10 Professional BUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.47700,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU14 - G1 EDU - Humanoider Roboter, U14 Professional GUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.35700,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
Wofür steht "basic" in "Govee RGBIC Basic"?
In "Govee RGBIC Basic" steht "basic" wahrscheinlich für die Grundversion oder die einfachste Version des Produkts. Es könnte bedeuten, dass es sich um eine reduzierte Version mit grundlegenden Funktionen handelt, im Gegensatz zu einer fortgeschritteneren oder erweiterten Version des Produkts. **
-
Was bedeutet g1 bei der Feuerwehr?
Was bedeutet g1 bei der Feuerwehr? G1 steht für die Einsatzstelle und wird verwendet, um die genaue Position eines Einsatzes zu beschreiben. Es handelt sich um eine standardisierte Bezeichnung, die es den Einsatzkräften ermöglicht, sich schnell und effizient zu orientieren. Die G1-Bezeichnung wird oft in Verbindung mit anderen Informationen wie Straßennamen oder Gebäudebezeichnungen verwendet, um eine präzise Lokalisierung zu gewährleisten. Insgesamt dient die G1-Bezeichnung dazu, die Kommunikation und Koordination bei Feuerwehreinsätzen zu verbessern. **
-
Was passiert in der g1 Phase?
In der G1-Phase findet das Zellwachstum statt, bei dem die Zelle an Größe zunimmt und sich auf die Zellteilung vorbereitet. Während dieser Phase werden auch Proteine und Organellen produziert, die für die Zellteilung benötigt werden. Die Zelle überprüft ihre Umgebung und interne Bedingungen, um sicherzustellen, dass sie bereit ist, sich zu teilen. Zudem kann die Zelle in der G1-Phase entscheiden, ob sie in den Ruhezustand übergeht (G0-Phase) oder mit der Zellteilung fortfährt. **
-
Was sind das für Noten unter G1?
Die Noten unter G1 sind die tiefsten Töne auf dem Klavier oder anderen Instrumenten. Sie werden oft als Subkontraoktave bezeichnet und liegen eine Oktave unter dem G1. Diese Noten werden selten verwendet, da sie sehr tief sind und normalerweise nur in speziellen musikalischen Situationen oder in der Komposition von Filmmusik eingesetzt werden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.